Měření jasu pomocí bezpilotního leteckého zařízení
Publikováno: 29. 10. 2026
Tento článek je věnovaný novém výzkumu v oblasti rekonstrukce jasové distribuce, resp. svítivosti osvětlených budov nebo velkých venkovních objektů, které významně přispívají k rušivému světlu v noci.
Rušivé světlo je v poslední době velmi diskutovaným tématem. Chybí však měřicí zařízení schopná charakterizovat příspěvek jednotlivých osvětlených objektů k celkovému rušivému světlu.
Navržená metoda využívá bezpilotní letecké zařízení (UAV – Unmanned Aerial Vehikle) s kalibrovanou jasovou kamerou k dálkovému a autonomnímu sběru dat o jasu v okolí objektu. S dostatečným počtem jasových snímků z různých pozorovacích pozic a přesnými souřadnicemi GPS je možné nepřímo vypočítat distribuci svítivosti daného objektu a následně vyhodnotit celkový světelný tok, který je vyzařován do horní části. Tato data lze použít k určení rozsahu příspěvku tohoto objektu k rušivému světlu v místním regionu.
Rušivé světlo
Rušivé světlo způsobené umělým osvětlením v noci je dnes nepochybně velmi aktuálním tématem. Množství umělého světla ve veřejném prostoru se zvyšuje s rozvojem měst a nasazováním osvětlovacích soustav do míst, kde dříve nebyly. LED technologie postupně nahrazuje starší sodíkové výbojky ve venkovním osvětlení a nově navrhované nebo rekonstruované osvětlovací soustavy podléhají svou minimální intenzitou současným normám VO (ČSN EN 13 201 a ČSN EN 12464-2). Horní hranice pro hodnoty jasu nebo osvětlenosti na pozemních komunikacích v podstatě nejsou a jejich horní limit s přesahem na rušivé světlo je ve své podstatě omezen jen zónami životního prostředí (ČSN EN 12464-2 a ČSN 36 0459). Rušivé světlo, resp. světelné znečištění navíc není způsobeno pouze veřejným osvětlením, ale také budovami nebo osvětlenými venkovními prostory, jako jsou parkoviště, staveniště nebo průmyslové areály. CIE zveřejnila příručku omezování účinků rušivého světla z venkovních osvětlovacích instalací (CIE, 2017). Více než polovina rušivého světla však může být způsobena soukromými subjekty.
 |
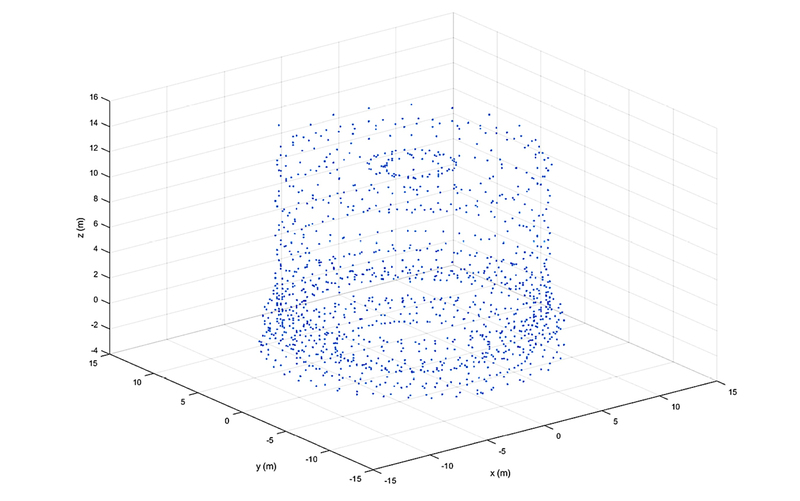 |
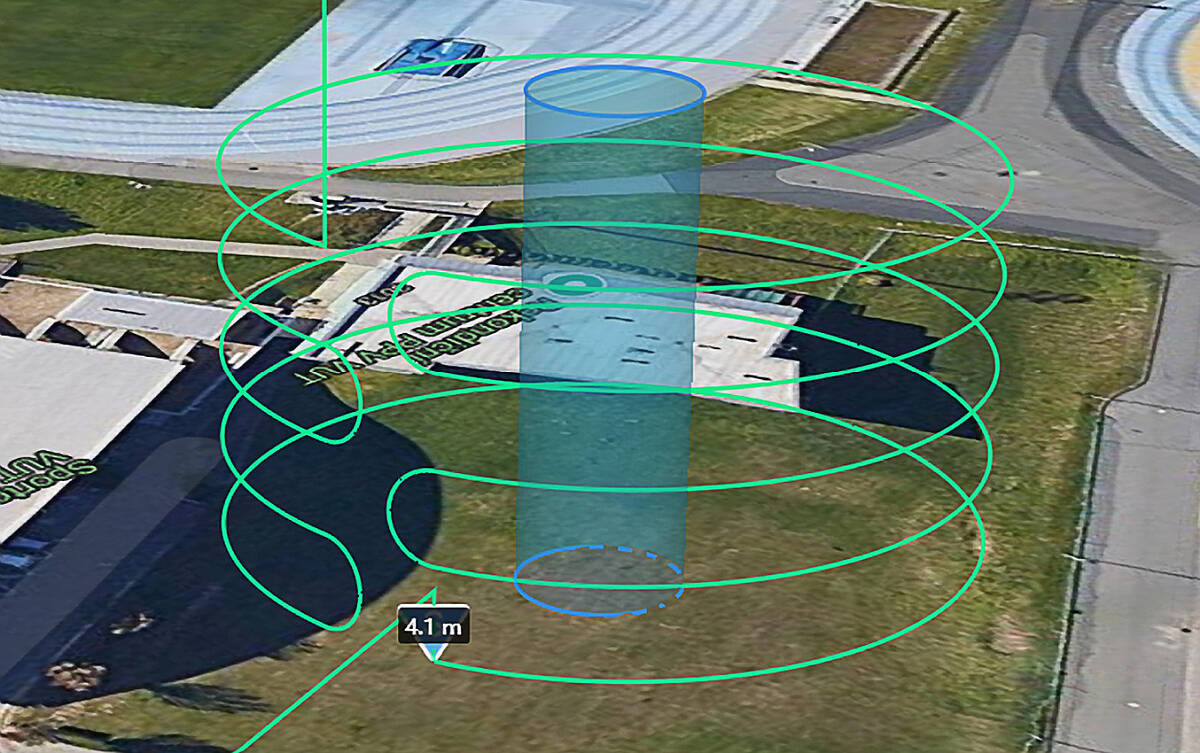
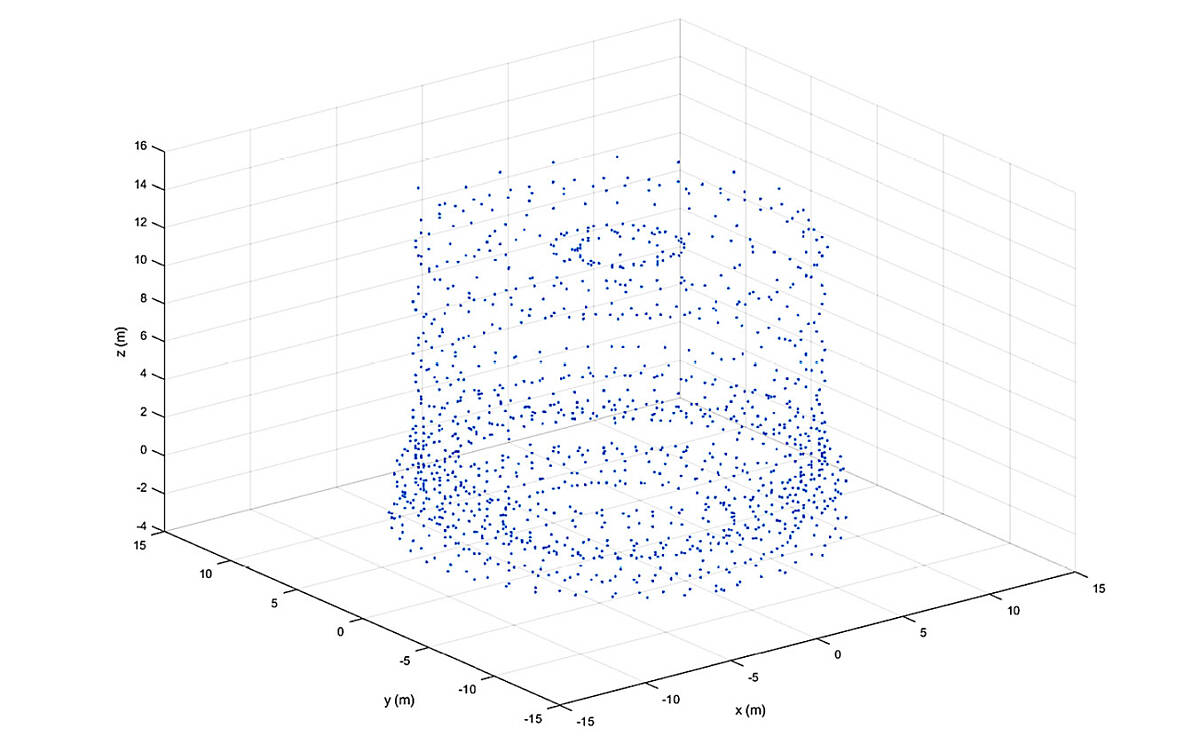
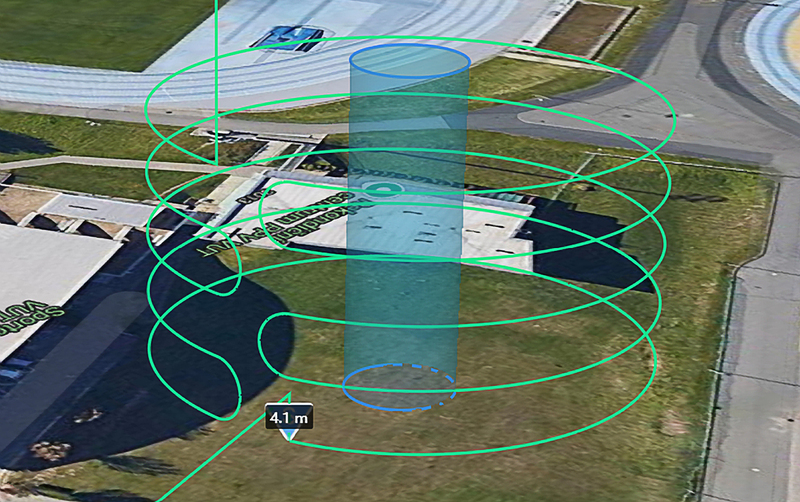
Obr. 1 – vygenerovaná letová trasa měření (vlevo) a pozice UAV během měření (vpravo)
Jak vyhodnotit hodnoty LID?
V roce 2021 se v Brně uskutečnil experiment, kdy Technické sítě Brno vypnuly všechna svítidla VO a jas oblohy měřený jasovou kamerou klesl pouze na 57 % původní hodnoty. Což naznačuje, že pouze 43 % jasu oblohy (skyglow) je způsobeno veřejným osvětlením (Novák et al. 2021). Proto je zapotřebí nová metoda kvantifikace příspěvku jednotlivých osvětlených objektů k celkovému rušivému světlu. Taková metoda vyžaduje vstupní data, jako je směrová distribuce svítivosti, zkráceně prostorová křivka svítivosti (LID – Luminous Intensity Distribution) hodnocených objektů. V měřítku velkého města lze jednotlivé budovy považovat za bodový zdroj, a proto lze odhadnout hodnotu osvětlenosti v různých vzdálenostech od objektu. Je možné určit hodnoty dílčího nebo zonálního světelného toku, aby bylo možné vyhodnotit, kolik světla je distribuováno v horní nebo dolní části prostoru kolem testovaného objektu.
Existují dvě metody, jak vyhodnotit LID:
První je měření osvětlenosti ve známé vzdálenosti od fotometrického středu objektu a výpočet hodnoty svítivosti ze čtvercového zákona. Fotometrická hlavice však musí být namířena přesně do fotometrického středu. Tyto požadavky je v praxi obtížné splnit, což vede k vysokým chybám měření.
Druhou metodou je získávání jasových dat měřeného objektu a nepřímý výpočet hodnot LID. Druhá metoda má výhody v přesném zaměření kamery na fotometrický střed měřeného objektu a možnosti odstranění nežádoucích světelných zdrojů z obrazu pro výpočet osvětlenosti.
 |
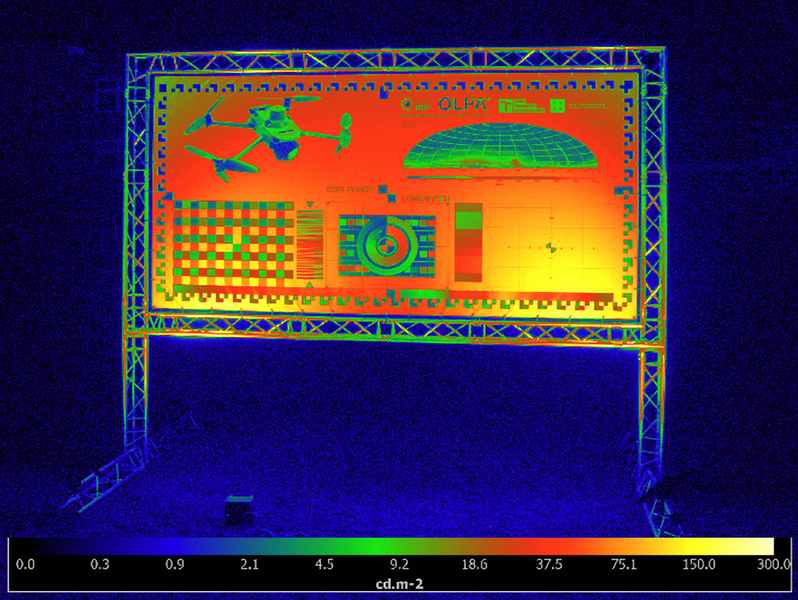 |
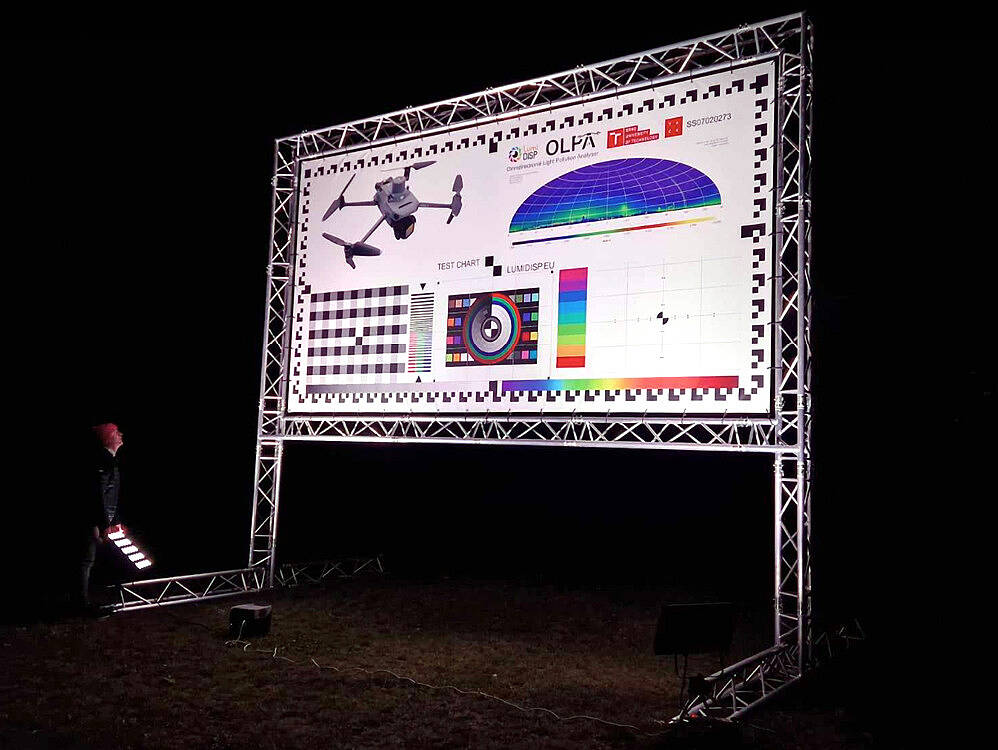
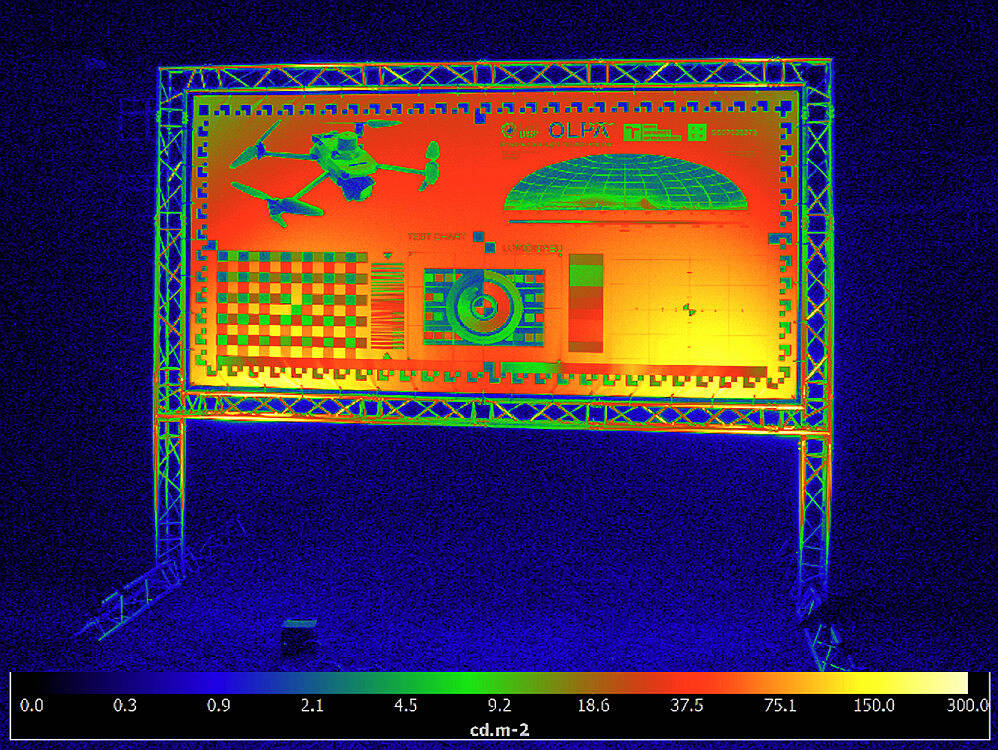
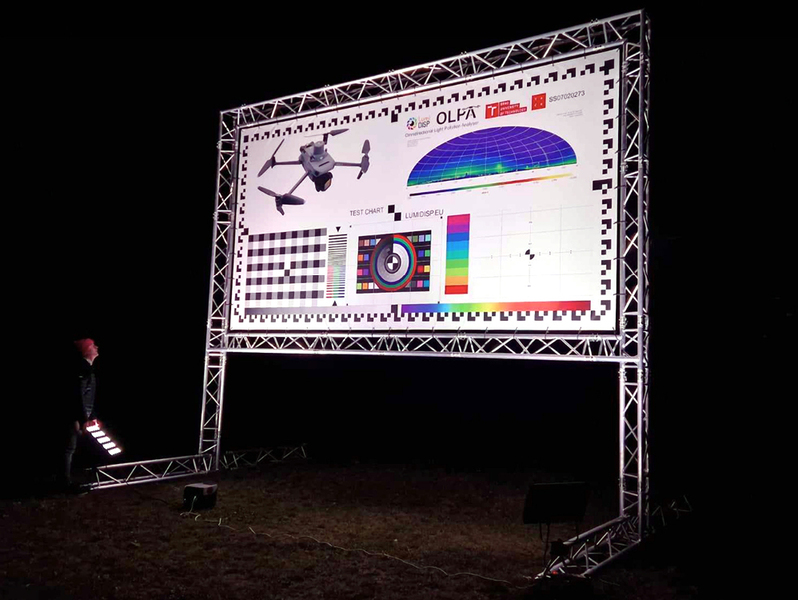
Obr. 2 – náhled měřeného objektu (vlevo) a jasový snímek (vpravo)
Princip měření
 |
|
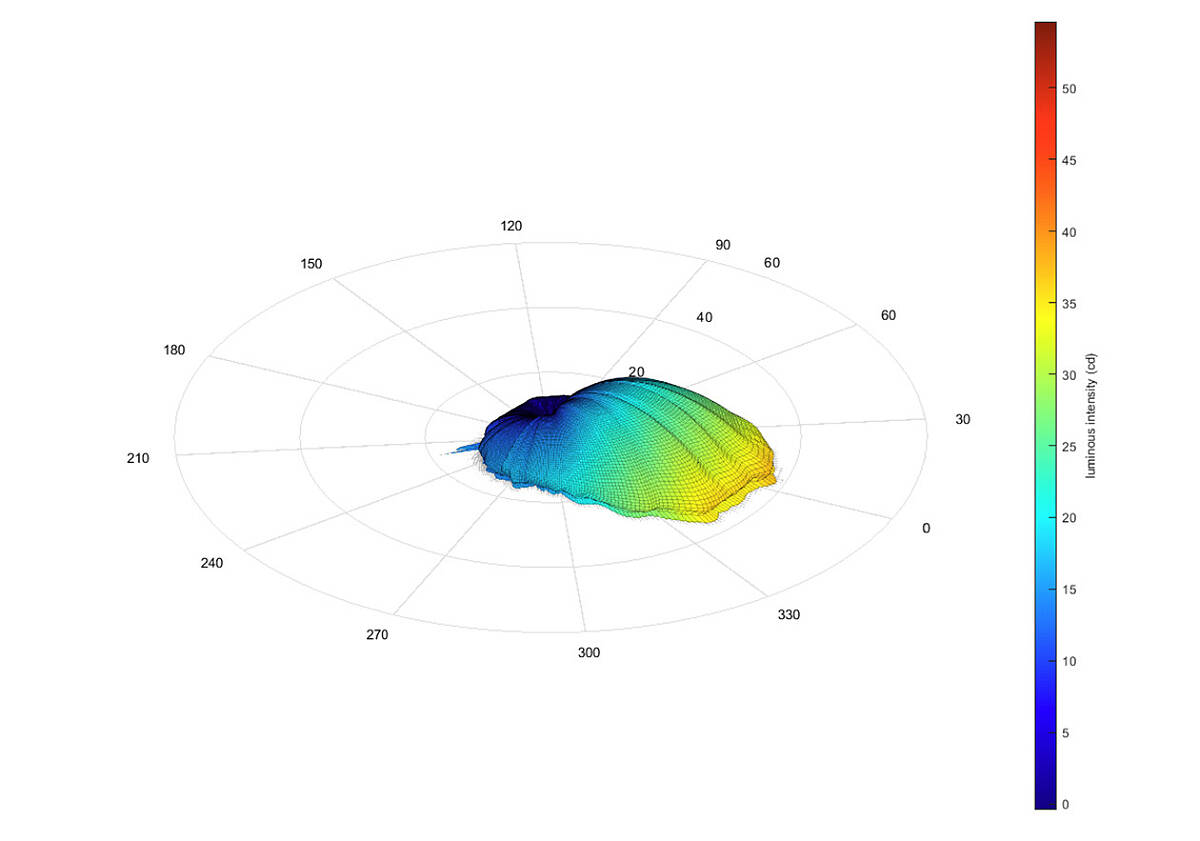
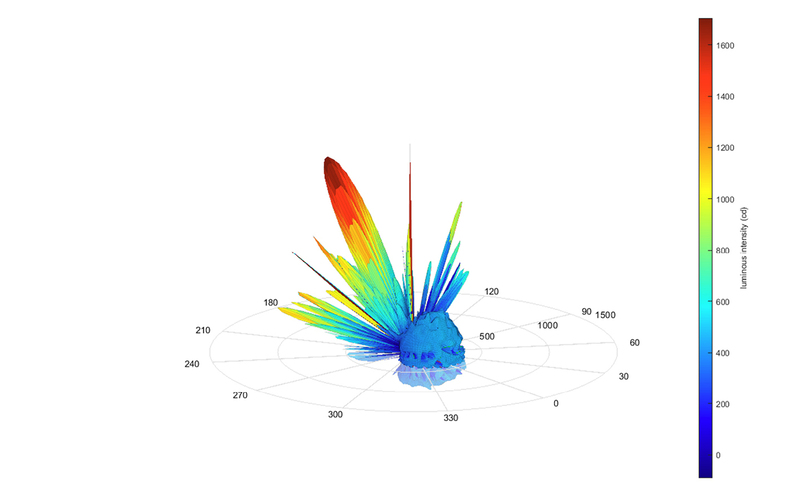
Obr. 3 – vypočtená distribuce svítivosti měřeného billboardu (boční pohled) |
Získávání jasových dat ze vzduchu není snadný úkol (zejména v noci). K nesení jasové kamery je zapotřebí bezpilotní letoun (UAV) neboli dron. A k vyrovnání kamery je nezbytný tříosý polohovací systém. Díky inovacím je možné nakalibrovat integrovanou kameru dronu, aby poskytovala jak jasové, tak geometrické údaje o měřeném objektu. Spektrální citlivost dedikované kamery musí být upravena tak, aby odpovídala funkci V(λ), tj. normálnímu fotometrickému pozorovateli podle CIE, 1931. Kalibrovaná jasová kamera pro tento projekt má index celkového spektrálního nesouladu definovaný CIE S023/E:2013 jako f1‘ < 8 % (CIE, 2013). Pro bílé LED a vysokotlaké sodíkové výbojky je spektrální chyba f(z) < 2 %. Dron pak ukládá surová data (RAW) ze snímače kamery na paměťovou kartu, odkud jsou snímky přeneseny do PC a následně pomocí specializovaného softwaru zpracovány do podoby jasových map.
Z vypočtených jasových snímků je možné vypočítat normálovou osvětlenost senzoru. Fotometrická vzdálenost se přebírá z GPS souřadnic s přesností několika cm. Letová trasa může být vygenerována specializovaným softwarem a nahrána do UAV. Parametry jako překryv nebo poloměr ke generování trasy lze nastavit podle rozměrů a tvaru měřeného objektu. Nastavení kamery musí být nastaveno a otestováno před měřením. Všechny strany měřeného objektu musejí být v mezích saturace senzoru pro správný výpočet jasu. U objektů s dynamickým osvětlením se doporučuje provést několik měření.
Před letem musejí být splněny národní legislativní požadavky pro provoz UAV v městských oblastech. UAV autonomně letí po trase, zaměřuje kameru na střed měřeného objektu a pořizuje snímky v nastaveném intervalu. Před a po letu a měření by měly být zaznamenány povětrnostní podmínky. Před letem by měla být provedena kalibrace senzorů UAV a otestovány souřadnice GPS, zda jsou odchylky v nastavených mezích. Měly by být zaznamenány GPS souřadnice fotometrického středu měřeného objektu.
Baterie může napájet UAV po dobu cca 40 minut. Což je dostatečný čas k měření objektu o velikosti středně velkého bytového domu nebo malého stadionu. Při vybití baterie UAV autonomně odletí zpět do domovské polohy na její výměnu. Poté pokračuje ve zbytku měření.
 |
|
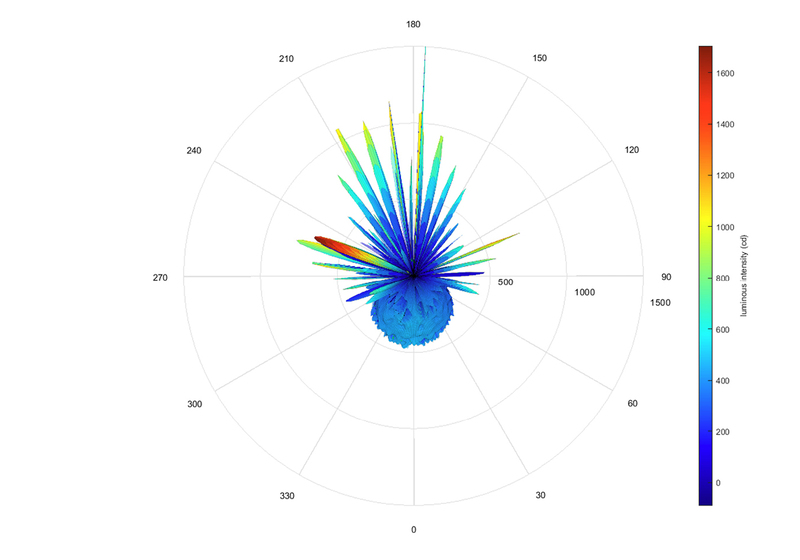
Obr. 4 – vypočtená distribuce svítivosti měřeného |
Zpracování dat
Po změření objektu pomocí UAV jsou snímky v surovém formátu staženy a importovány do programu pro převod jasových map. Software rozpozná sériové číslo UAV a automaticky vybere kalibrační a korekční koeficienty. Jsou vytvořeny nové kanály pro hodnoty jasu. Kamera je kalibrována tak, aby odpovídala úhlu od středu obrazu pro každý pixel. Poté je možné vypočítat normálové osvětlení senzoru. Dalším krokem je výpočet hodnot svítivosti pro všechny pozice UAV kolem měřeného objektu. Fotometrická vzdálenost spolu s azimutem a elevačním úhlem se vypočítá z GPS souřadnic. Data lze exportovat jako soubory LDT nebo IES. Pro komplexní simulaci lze vypočítat i soubory s paprskovými daty (ray data). Je-li známa podoba křivky svítivosti, je možné vypočítat světelný tok vyzařovaný z objektu. K vyhodnocení příspěvku k rušivému světlu lze vypočítat procento světelného toku vyzařovaného vzhůru a porovnat tento údaj s jinými objekty.
Výsledky
Při testování metody leteckého měření byla provedena dvě pilotní měření:
Prvním objektem je osvětlený reklamní billboard (obr. 2) o rozměrech 2,4 × 5,1 m. Je osvětlen bílými LED panely s náhradní teplotou chromatičnosti Tcp = 6 500 K. Objekt se nachází na rovném trávníku v univerzitním kampusu VUT v Brně. Místo bylo vybráno kvůli minimálnímu pohybu chodců v pozdních hodinách a ideální poloze na periferii města Brna. Personál byl vyškolen a certifikován k ovládání UAV v městských oblastech a zóna se nenacházela v omezeném prostoru deklarovaném Řízením letového provozu ČR. Objekt se nacházel na zatravněné ploše o rozměrech 50 × 50 m uprostřed areálu. Poloměr letu kolem objektu byl nastaven na 10 m od fotometrického středu objektu.
 |
 |
|
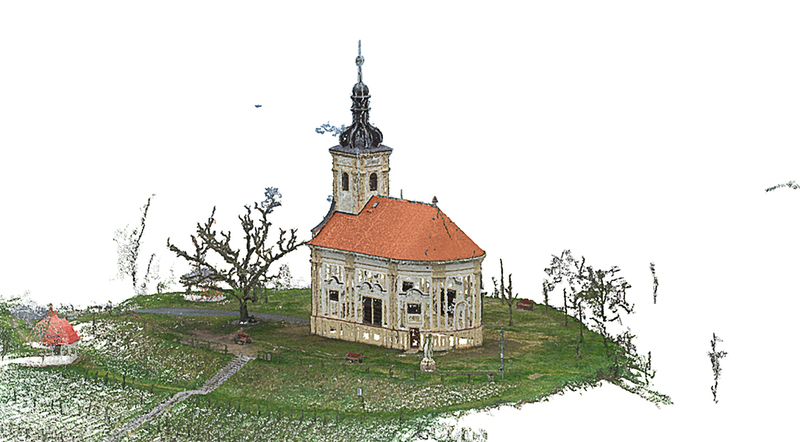
Obr. 5 – 3D rekonstrukce kaple sv. Floriána a Šebestiána |
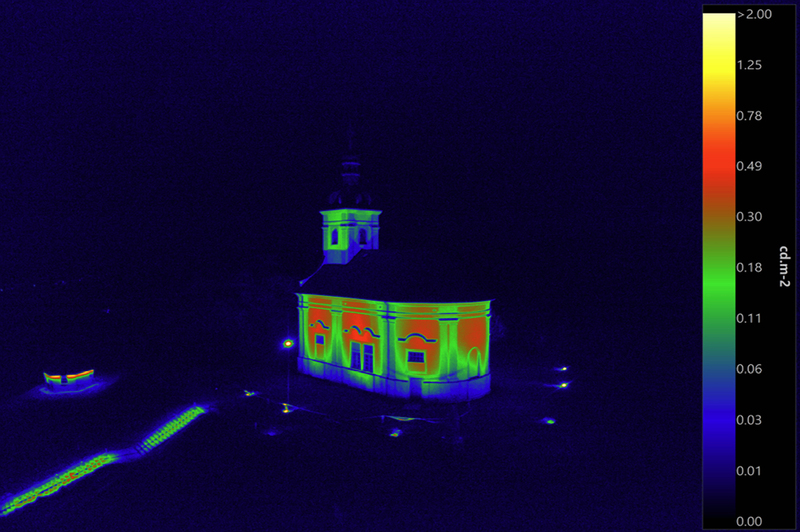
Obr. 6 – jasový snímek kaple sv. Floriána a Šebestiána |
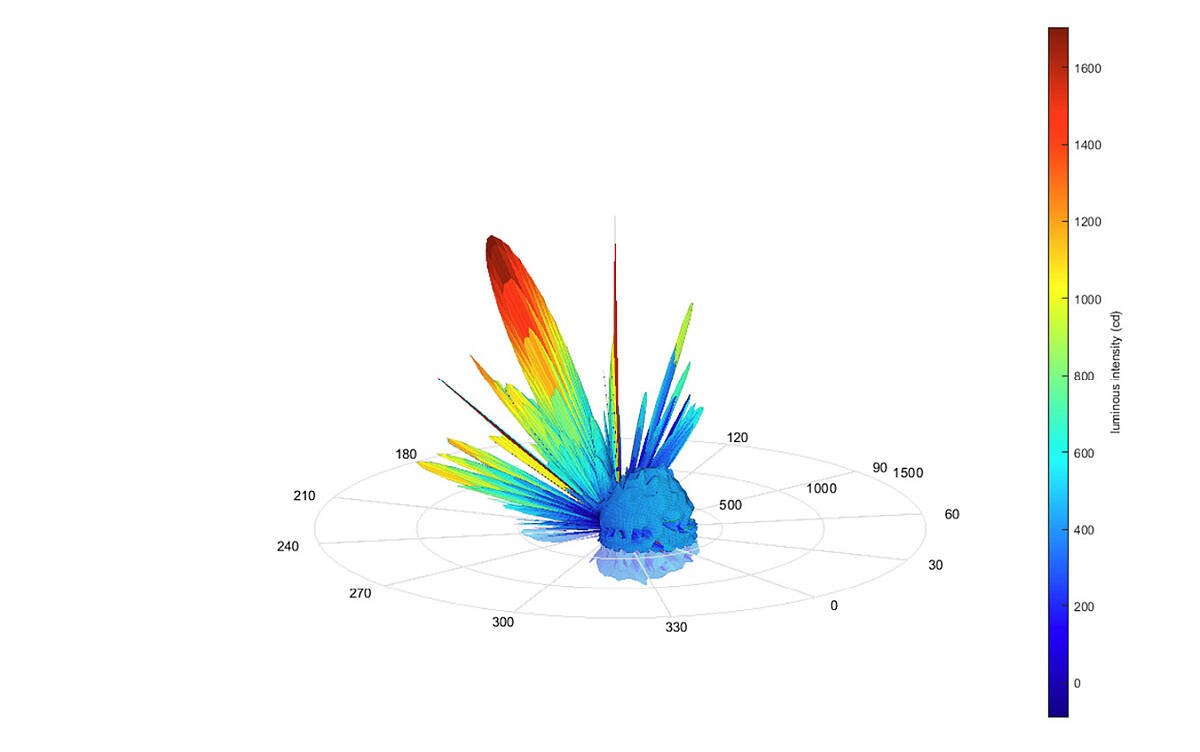
Vypočtená distribuce svítivosti z jasových snímků je znázorněna na obr. 3. Tvar odpovídá měřenému objektu. Přední část křivky prostorové distribuce svítivosti je zaoblenější kvůli světlu vycházejícímu z osvětleného banneru na billboardu. Směrem k obloze jsou patrné dva vrcholy, které jsou způsobeny LED reflektory umístěnými ve spodní části levé a pravé nosné nohy.
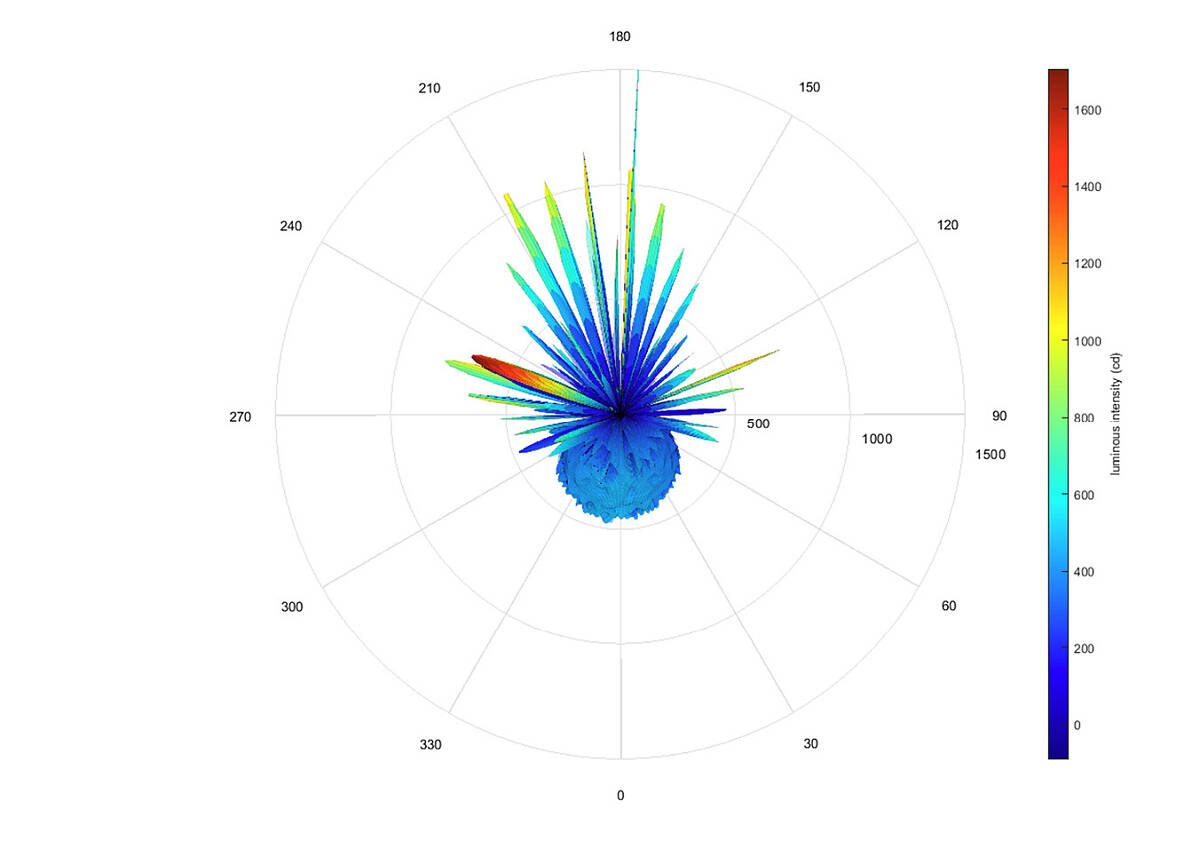
Tvar LID v zadní části je způsoben hliníkovými profily, které blokují světlo přicházející z LED reflektorů. Tvar nosných profilů se skládá ze tří nosných tyčí, mezi nimiž jsou slabší tyče, které je spojují a umocňují celkovou pevnost a nosnost. Velký počet tyčí v různých směrech způsobuje ostrý tvar LID za měřeným objektem na obr. 4.
 |
|
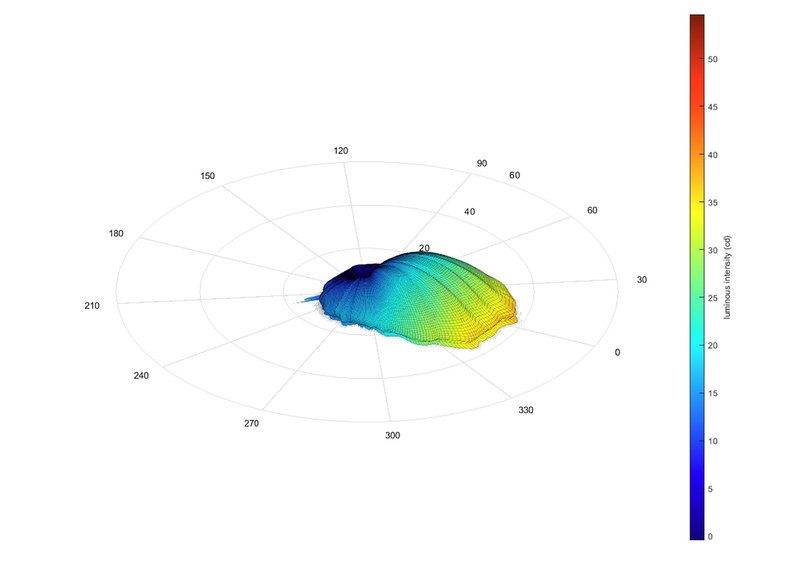
Obr. 7 – distribuce svítivosti kaple |
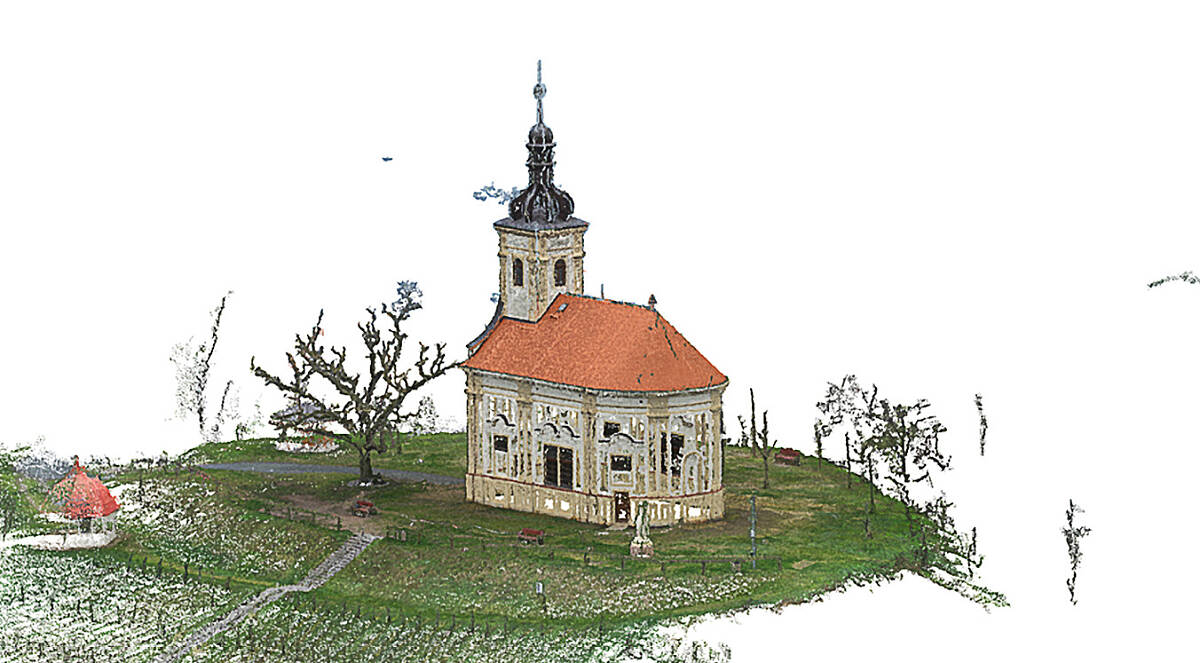
Druhým měřeným objektem je kaple sv. Floriána a Šebestiána v Bzenci v České republice. Kaple je osvětlena reflektory a nachází se na kopci nad městem. Tento objekt byl vybrán kvůli minimálnímu pohybu chodců a nízké hustotě překážek měření. Druhé měření testovalo metodu na větším objektu. Byl měřen v denních i nočních podmínkách. Na obr. 5 je pohled na 3D model generovaný v softwaru VisualSFM, který je rekonstruován ze snímků pořízených UAV. 3D data mohou být užitečná v budoucím výzkumu, kdy budou zapotřebí paprsková data měřeného objektu. Ke generování paprskových dat je nutné vytvořit 3D model měřeného objektu.
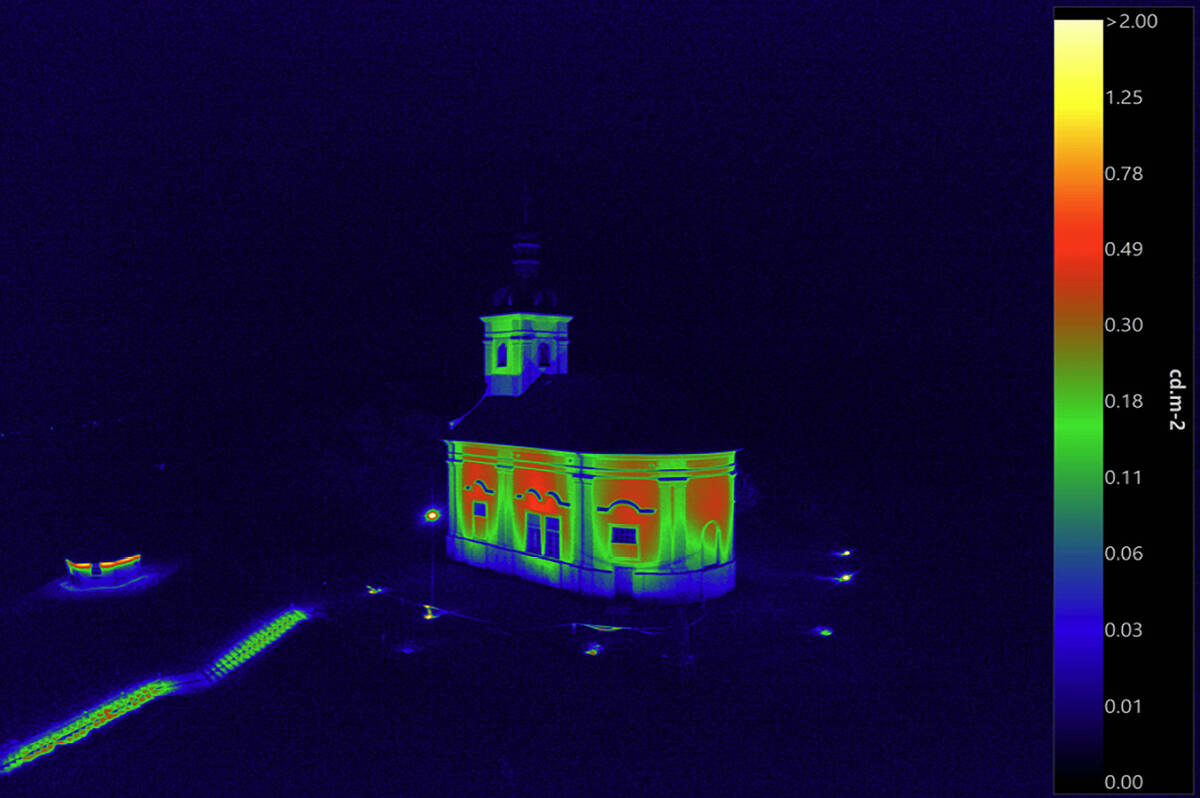
Hlavní měření proběhlo po setmění stejnou metodou jako u testovacího billboardu. Expoziční čas byl zvolen 1/50 s kvůli správné expozici osvětlených stěn. Celkem bylo pořízeno 400 snímků, ze kterých byly vytvořeny jasové mapy. Příklad zpracovaného snímku v nepravých barvách je uveden na obr. 6.
Dalším krokem je výpočet svítivosti pro všechny souřadnice snímků pořízených UAV. Distribuce svítivosti je vypočtena bez eliminace světelných zdrojů ve vzdálenosti, kde se nachází město Bzenec. Distribuce svítivosti je znázorněna na obr. 7.
V části kaple, kam směřoval nefunkční reflektor, je patrný pokles hodnot svítivosti. Tvar distribuce svítivosti odpovídá pouze samotné kapli, protože rychlost závěrky byla nastavena tak, aby správně saturovala jen fasády kaple. Dopad reflektorů je proto omezen kvůli přesyceným RGB pixelům a hodnotám jasu, které nejsou vypočteny správně. Tento nedostatek lze při budoucím vývoji této metody vyřešit použitím HDR zobrazování.
Závěr
Navržená metoda k odhadu distribuce svítivosti venkovních objektů může přispět k budoucímu výzkumu rušivého světla identifikací nejvýznamnějších přispěvatelů v městských oblastech. Metoda je založena na měření jasu pomocí bezpilotního letounu, který pořizuje snímky kolem objektu, jež jsou následně zpracovány do podoby umožňující rekonstrukci křivek svítivosti, resp. prostorové rozložení světelného toku je převedeno na hodnoty jasu. S přesnými GPS souřadnicemi a geometrickou kalibrací kamery UAV je možné vypočítat distribuci svítivosti kolem měřeného objektu. Data lze exportovat jako soubory LDT nebo IES k další analýze, která může odhadnout příspěvek měřeného objektu k celkovému rušivému světlu v regionu. Metoda je ve fázi terénního testování a poskytuje dobré výsledky.
Poděkování
Tato výzkumná práce byla realizována v Centru pro výzkum a využití obnovitelných zdrojů energie (CVVOZE). Autoři s vděčností děkují za finanční podporu Technologické agentuře České republiky (projekt č. SS07020273 Všesměrový analyzátor světelného znečištění).
Autoři: Jan Škoda, Martin Motyčka, Petr Baxant, Filip Novák
Vysoké učení technické v Brně,
skoda@vutbr.cz
Reference
- CIE 2017. CIE 150:2017. Guide on the limitation of the effects of obtrusive
light from outdoor lighting installations, Second Edition. Vienna: CIE. - CIE 2019. CIE 231:2019. CIE Classification System of Illuminance
and Luminance Meters. Vienna: CIE. - ČSN EN 12464-2. Světlo a osvětlení – Osvětlení pracovních prostorů –
Část 2: Venkovní pracovní prostory. Praha: Úřad pro technickou normalizaci,
metrologii a státní zkušebnictví, 2014. - ČSN EN 13201. Osvětlení pozemních komunikací (soubor norem).
Praha: Česká agentura pro standardizaci, 2016 - ČSN 36 0459. Omezování nežádoucích účinků venkovního osvětlení.
Praha: Česká agentura pro standardizaci, 2023. - NOVÁK, F., BAXANT, P., ŠKODA, J. a MOTYČKA, M. ALAN measurement
in Brno. PROCEEDINGS of the 24th International Conference LIGHT2019.
October 2021. Slovakia.